
智能路灯控制系统的云边协同架构设计指南
智能路灯控制为何依赖云边协同架构设计?
直接采用云边协同架构,可将高频实时指令在边缘层拦截处理,仅将统计数据上传云端。该设计平衡了响应速度与集中管理能力,是当前智能路灯控制的最佳实践路径。
智能路灯控制的基础概念与边缘侧定位
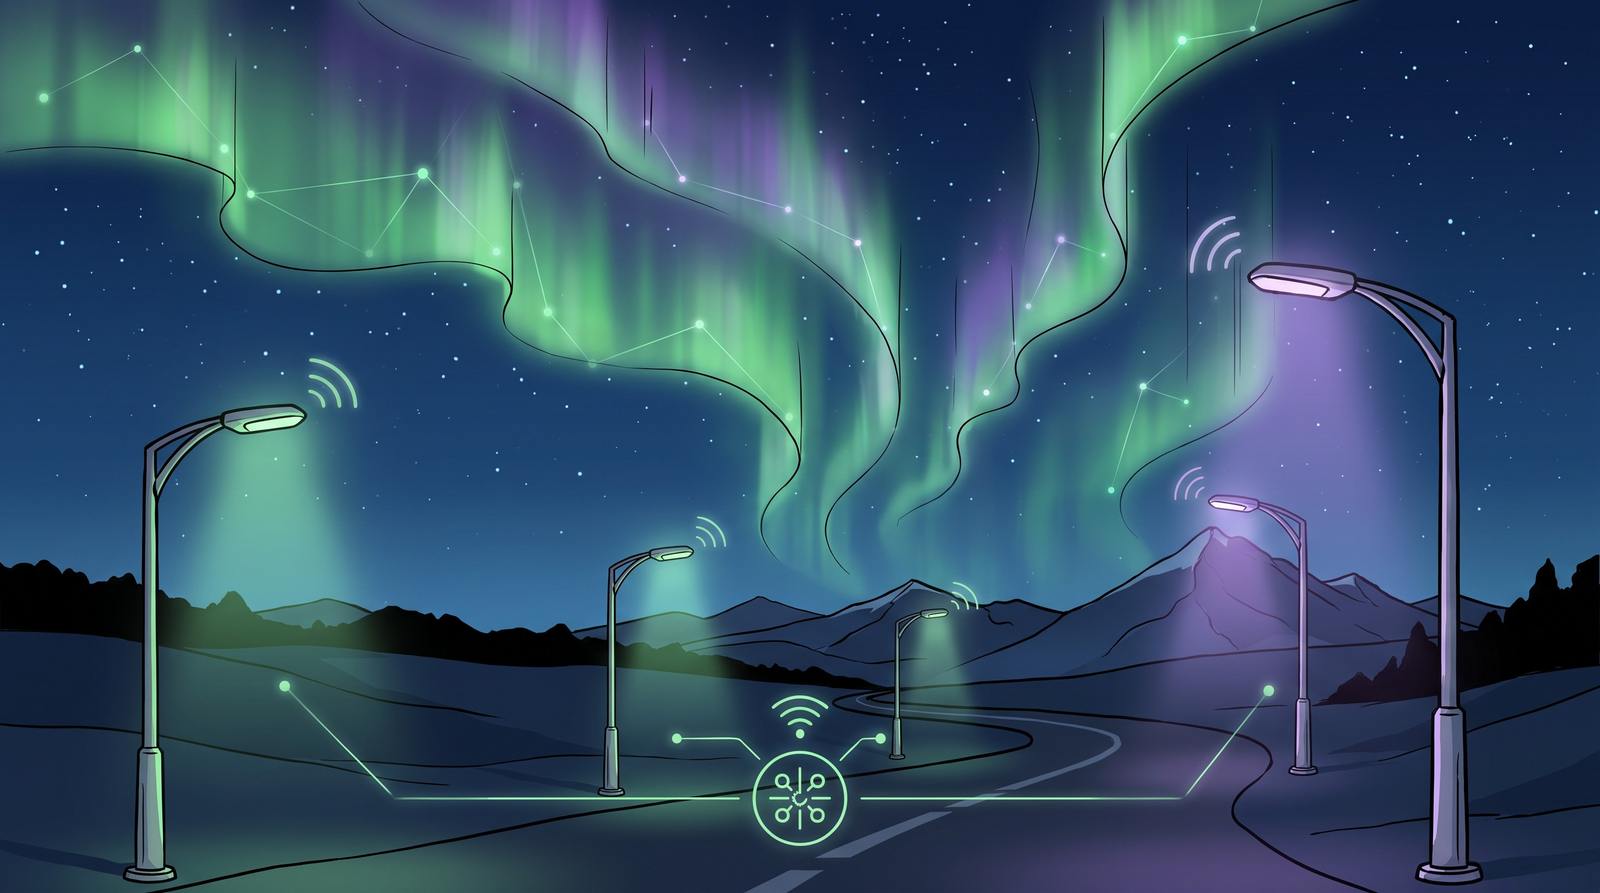
智能路灯控制是指通过物联网终端采集环境数据,并利用算法动态调节照明强度的技术体系。在边缘计算视角下,边缘侧承担设备接入、协议转换与本地策略执行三大核心职能。传统集中式架构要求所有传感器直连云端,导致骨干网带宽压力骤增;而云边协同架构在路灯杆部署边缘网关,形成“云端统筹规划、边缘实时决策”的数据闭环。具体技术收益如下:
- 降低上行带宽消耗:边缘节点本地过滤无效心跳包与冗余状态位,仅向中心平台推送异常告警与日终报表。
- 提升系统容灾能力:广域网中断期间,边缘网关凭借本地缓存仍可维持基础调光逻辑与故障自诊断。
- 缩短端到端控制延迟:指令从云端下发至物理开关的动作时间,由网络往返的秒级压缩至本地处理的毫秒级。
智能路灯控制方案的横向多维度对比
针对项目初期选型困惑,以下从延迟指标、建设成本、运维复杂度三个维度对比主流技术路线。新手工程师应依据实际规模与可靠性要求进行匹配。
- 集中式云平台控制:依赖NB-IoT或Cat.1模组直连公有云。优点是可视化大屏开发周期短,缺点是单点故障风险高,晚间高峰时段易出现控制指令拥堵排队。
- 纯边缘独立控制:完全脱离外网,依靠本地RTC定时表或光敏电阻联动。优点是现场接线极简,缺点是缺乏OTA远程升级能力,无法实现跨区域能源调度。
- 云边协同混合架构:引入轻量级边缘计算节点作为业务中转枢纽。云端负责宏观能耗建模与批量固件版本管理,边缘侧处理开关灯时序校验与实时故障隔离。该模式在稳定性与扩展性上综合得分最高,适合千级以上规模的市政道路改造项目。
从经济性测算,集中式方案初期投入最低但后期流量费用累积快;纯边缘方案一次买断硬件但人力巡检成本高;云边协同架构虽需额外采购网关设备,却可通过精准调光降低年均电费支出约百分之三十,全生命周期投资回报率表现最优。
智能路灯控制系统的边缘侧实施要点
完成架构选型后,工程落地需聚焦硬件对接与通信协议适配。边缘网关是连接物理灯具控制器与数字平台的唯一桥梁,其部署流程遵循标准化步骤。
- 硬件选型:优先采购支持LoRaWAN、RS485及Modbus多协议栈的工业级网关,确保向下兼容不同年代的固态镇流器接口。
- 协议转换配置:内置MQTT或CoAP轻量级通信协议,将底层私有二进制报文解析为标准JSON格式,并添加QoS服务质量标记保障上云可靠性。
- 边缘规则引擎部署:在网关内存中预置光照阈值与时间段策略。例如环境照度低于30lux时触发常亮,结合毫米波雷达数据实现人车感应调光。
- 安全链路加固:启用DTLS/TLS加密通道与X.509设备证书双向认证,严格控制API调用频次,防止控制信令被中间人攻击劫持。
实施过程中需特别注意边缘侧的时钟同步问题。建议通过NTP协议定期校准网关本地时间,避免因设备时钟漂移导致定时任务执行偏差。同时,边缘应用应采用轻量级容器化封装,便于后续替换调光算法而不重启底层服务。
常见问题
边缘网关断网时能否继续控制路灯?
可以。边缘网关内置离线运行模式,已下发的本地策略仍按预设逻辑循环执行,待网络恢复后自动增量同步日志。
如何平衡云端AI分析与边缘实时响应?
云端专注长周期能耗预测与全局策略优化,边缘侧专注毫秒级故障隔离与即时亮度调节,两者算力边界严格解耦。
初创团队是否必须自研边缘计算框架?
无需从零开发。现有开源容器化运行时与轻量化编排工具可直接烧录至ARM网关,显著降低底层驱动调试门槛。
智能路灯控制项目的最终架构选择建议
基于上述对比与实施路径,新手项目应避免盲目追求全云端管控或全离线自治。若覆盖范围不足五百盏且预算受限,可暂用集中式架构跑通业务流程;若涉及主干道改造或高可用要求,务必引入边缘计算节点。建议优先采购支持插件化协议栈的网关设备,预留Python或Lua脚本扩展接口。通过合理划分云边算力边界,既能满足当前按需照明需求,又为后续融合车路协同与安防监控预留标准化数据接口。

王工
暂无介绍....
延伸阅读:

云边协同架构下光伏微逆电压波动预警与阈值动态整定实践
本文聚焦分布式光伏微逆并网电压波动的云端实时预警阈值动态整定方法,解析云边协同架构在边缘网关的数据预处理、AI模型轻量化…

评论(0):